記事の要約
- フィジカルAIとは、センサーで周りの状況をとらえ、AIが判断して機械を動かすAIです。動き方を一つずつ教える代わりに、作業データやシミュレーションから学ばせます。
- 生成AIとの違いは、出力が機械の動作である点です。失敗が設備の破損やけがにつながり、学習データも実機を動かして集めるため、検証に時間がかかります。
- 日本は2026年、フィジカルAIを国の戦略の柱に据えました。現場への導入を先行させてデータを集める方針で、まず点検や搬送など8つの共通タスクを中心に導入を支援します。
「フィジカルAIを会議で耳にするが、生成AIとの違いを説明できない」
製造業の経営企画やDX推進の担当者から、こうした声を聞く機会が増えました。
本記事では、フィジカルAIの定義、生成AIとの違い、仕組み、日本の動向、課題を解説します。
東京大学松尾研発のAIスタートアップとして、廃炉向けフィジカルAIロボットの共同開発に参画する弊社が、公表資料をもとにまとめました。
読み終える頃には、自社の作業とフィジカルAIの関わりを見極める手がかりがそろいます。
目次
フィジカルAIとは?簡単に言うと「現実世界で体を動かすAI」
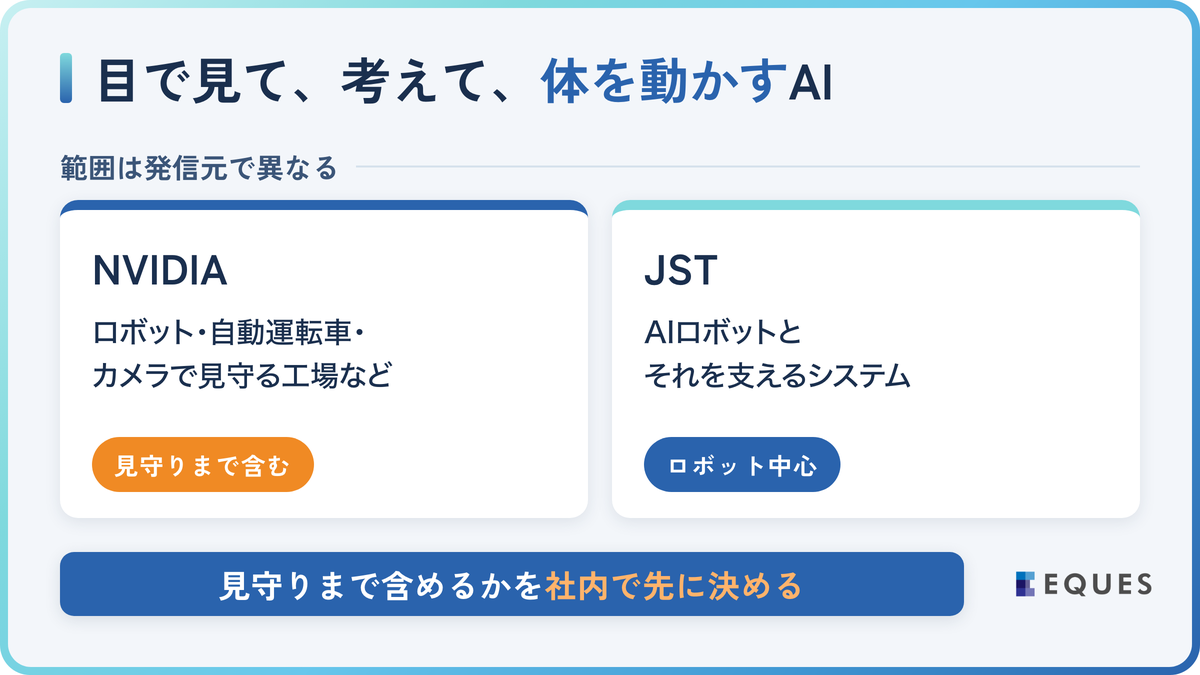
フィジカルAIとは、カメラやセンサーで周りの状況をとらえ、AIが次の動きを判断し、ロボットや車などの機械を実際に動かすAIのことです。ひと言でいえば「目で見て、考えて、体を動かすAI」です。ChatGPTのような生成AIが文章や画像を「画面の中」でつくるのに対し、フィジカルAIは工場や倉庫、道路といった「現実の空間」で作業をこなします。
工場にはすでに産業用ロボットがあるのに、なぜ新しい言葉が必要なのでしょうか。違いは、動き方を誰が決めるかにあります。従来の産業用ロボットは、人が「この位置まで腕を動かし、ここで掴む」と一つずつ教えた(ティーチングした)動きを、正確に繰り返します。
そのため、部品の置き場所が数センチずれたり、初めて見る形の箱が流れてきたりすると、止まるか掴み損ねてしまいます。カメラでずれを補正する仕組みもありますが、部品ごとの登録や調整を人が担うため、品種が多い現場ほど手間がかさみます。
フィジカルAIは、この「教えたとおりにしか動けない」制約を外すための技術です。例えば、コンテナに不ぞろいに積まれた部品を取り出す作業では、カメラ画像から部品の位置と向きを見分け、どこを掴めば落とさないかをその場で判断して、腕の動きを組み立てます。動きを一つずつ教える代わりに、多くの作業データやシミュレーションから「見えたものに対してどう動くか」を学ばせておくのが特徴です。
では、なぜ今なのでしょうか。画像と言葉を扱うAIモデルを判断に取り込み、大量のデータで動き方を学ばせる手法が近年進んだためです。AIロボティクス戦略は、これによって工程ごとの作り込みに頼っていた「状況に合わせる力」を、データとモデルの更新で身につける方向がはっきりしてきたと整理しています(判断の作り方は「仕組み」の節で説明します)。
なお、どこまでをフィジカルAIと呼ぶかには幅があり、工場をカメラで見守るAIまで含める説明(NVIDIA)も、体を持つロボットに絞る説明(JST)もあります。本記事では、機械を実際に動かすものを中心に扱います。社内で検討するときも、カメラで見守るだけのAIも含めるか、機械を動かすものに限るかを先にそろえておくと、話がかみ合います。
参照元:NVIDIA「フィジカル AI とは?」/JST研究開発戦略センター「フィジカルAIシステムの研究開発」(2025年5月)/内閣官房「AIロボティクス戦略(本文)」(2026年3月決定、5月一部変更)
フィジカルAIと生成AIの違い|入力・出力・データ・評価を比較
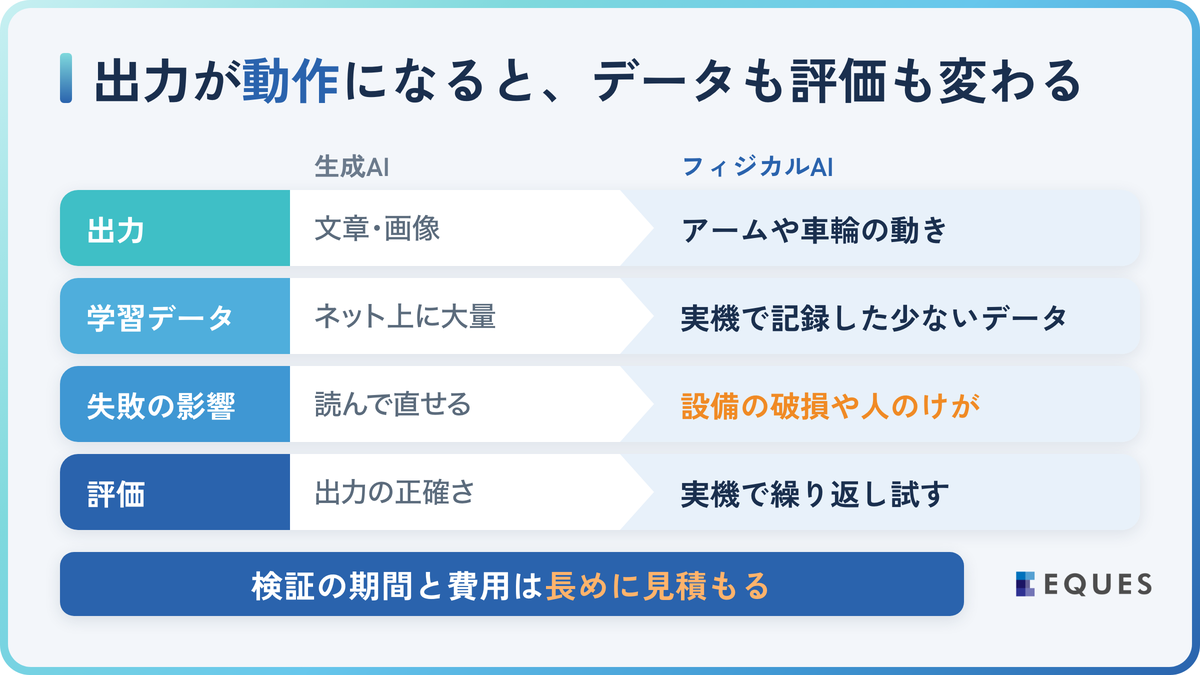
両者の最大の違いは、出力がデジタルな成果物か、物理的な動作かです。例えば「この部品をどう掴むか」を任せたとき、生成AIは手順を文章で返しますが、フィジカルAIは実際に腕を動かして部品を掴みます。
ただし、両者は別々の技術ではありません。近年は、生成AIのモデルを土台にしてフィジカルAIの「考える」部分をつくる方法が広がっています。技術がつながっていても、出力が動作に変わると、学習データ、失敗の影響、評価のしかたが大きく変わります。
| 観点 | 生成AI | フィジカルAI |
|---|---|---|
| 入力 | 文章・画像などと指示 | センサーで測った現実の状態と指示 |
| 出力 | 文章・画像・プログラム | アームや車輪の動き |
| 学習データ | ネット上に大量にある | 実機で記録した少ない動作データ |
| 失敗の影響 | 人が読んで直せる | 設備の破損や人のけがにつながる |
| 評価 | 出力の正確さを確かめる | 実機で繰り返し試し、成功率と安全性を測る |
まず学習データです。生成AIは、ネット上にある膨大な文章や画像で学べます。一方、「この形の部品をこの角度で掴んだら持ち上がった」という動作の記録は、文章や画像に比べてごくわずかしかありません。主にロボットを実際に動かして集めるため、1台が1日に記録できる量にも限りがあり、増やすほど時間と費用がかさみます。
次に失敗の影響です。生成AIの答えに誤りがあっても、人が読んで直せば済みます。フィジカルAIが部品を掴み損ねれば、落ちた部品や設備が壊れ、近くに人がいればけがにもつながります。動いた結果は取り消せません。
そのため、評価のしかたも変わります。生成AIは出力を読めば良し悪しを判断できますが、フィジカルAIは条件を変えながら実機で何度も試すまで結論が出ません。実証の場で掴めた部品が、照明が変わっただけで掴めなくなることもあります。学習したデータにない条件に当たると、判断が揺れるためです。
生成AIの導入と同じ感覚で期間を見積もると、成功率や安全性の判断材料がそろわないまま期限が来ます。検証の期間と費用は長めに見積もっておきます。
フィジカルAIの仕組み|知覚・判断・行動のループと構成要素
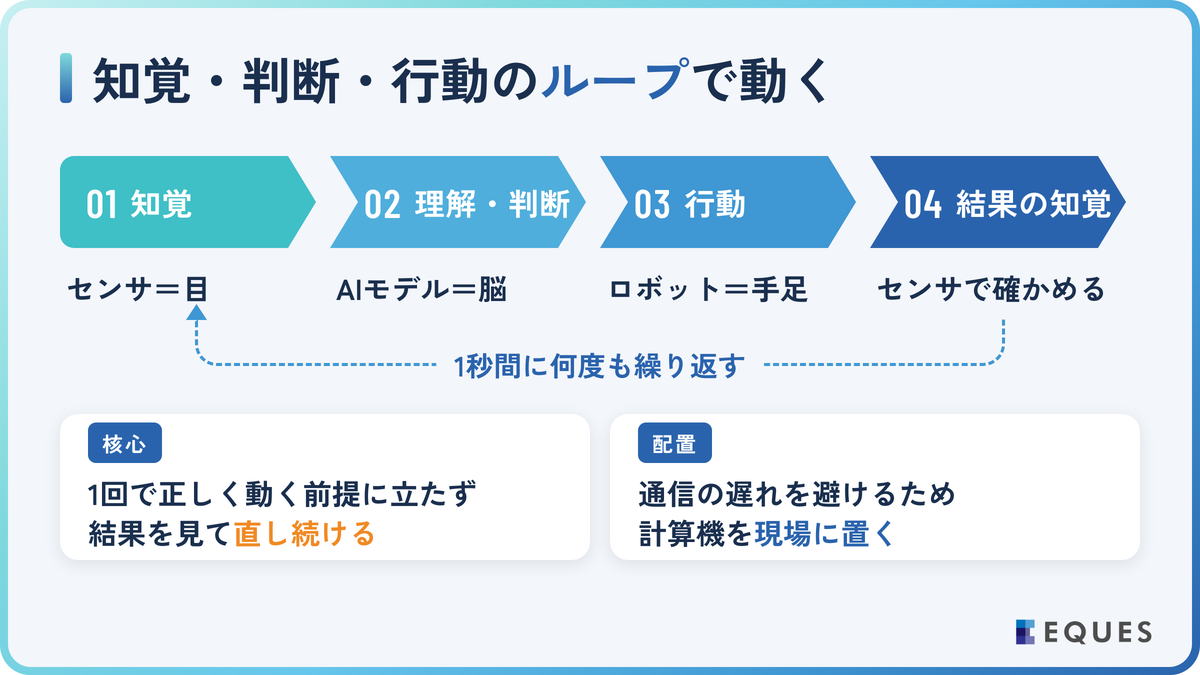
フィジカルAIは、目に当たるセンサー、脳に当たるAIモデル、手足に当たるロボット本体で、「知覚→理解・判断→行動→結果の知覚」というループを1秒間に何度も繰り返して動きます。1回で正しく動くことを前提にせず、結果を見て直し続ける点が核心です。
知覚:カメラと距離・力のセンサーで状況をとらえる
まず、センサーが周りの状況を数値に変えます。カメラは「何がどこにあるか」を映し、3Dカメラなどの距離センサーは部品までの奥行きを測り、手首の力覚センサー(=かかる力を測るセンサー)は掴んだときの手応えや滑りをとらえます。
種類を組み合わせるのは、1種類では足りないからです。たとえば映像だけでは、握る力が分かりません。また、どのセンサーにも映らないものはAIも判断できません。部品が陰に隠れやすい現場では、AIモデルを替えてもセンサーの配置を変えない限り精度は上がりません。
理解・判断:AIモデルが次の動きを決める
次に、AIモデルがセンサーの情報から「どの部品の、どこを、どの向きで掴むか」を決めます。この判断の仕組みには大きく2つあり、1つは、画像認識のAIが部品の位置と向きを見つけ、腕の通り道は従来のプログラムで計算する方式です。ばら積み部品の取り出しなどで、すでに使われています。
もう1つが、いま注目されているロボット基盤モデル(=多様な作業データで学んだ汎用のAIモデル)です。代表的なVLA(=画像と言葉の指示から動きを決めるモデル)は、カメラ画像と「赤い部品を右の箱へ」といった指示を受け取り、腕と手先の動きを直接出力します。
VLAの多くは、ネット上の画像と文章で学んだ生成AIのモデルを土台に、ロボットの動作データを追加で学ばせてつくります。そのため言葉の指示が通じ、学んだ場面と少し違う物や置き方にもある程度対応できます。
ただし、いま本番の現場で使われているのは主に前者です。国の実装ロードマップも、AIが自律的に動きを決めるロボットは現時点では単純な作業に限られ、精度や速度にも課題があると整理しています。後者の精度や速さは、学ばせる動作データの量と質に左右されます。
行動:判断をモーターへの指令に変え、結果を確かめる
決めた動きは関節の角度などの目標値として制御装置に送られ、モーターが腕を動かします。掴んだあとは、カメラや力覚センサーが滑りやずれを確かめ、ずれていれば掴み直します。判断の計算を、ロボットに載せた小型のAIコンピュータなど現場の計算機で行うのは、遠くのクラウドに任せると通信の遅れがそのまま動作の遅れになるためです。
また、AIが判断を誤っても事故につながらないよう、速度や力の上限、非常停止、人の接近を検知して止める仕組みなど、安全の仕組みはAIとは別に重ねておきます。
学習:模倣学習とシミュレーションで動き方を身につける
AIモデルが「見えたものに対してどう動くか」を身につける方法の1つが、模倣学習(=人の手本をまねて学ぶ方法)です。人がロボットを遠隔操作して部品を取り出し、そのときのカメラ映像と腕の動きを記録します。置き方や部品を変えて何十回、何百回と繰り返し、「この映像のとき人はこう動かした」という対応を学ばせます。
ただ、手本集めには人とロボットの時間がかかります。そこで、工場や設備を仮想空間に再現した「デジタルツイン」の中で、強化学習(=試行錯誤しながら成功する動きを探す学び方)を回す方法も使われます。仮想空間なら、壊す心配なく何千通りもの試行を同時に進められます。
一方で、仮想空間は摩擦や照明、柔らかい物の変形までは再現しきれず、仮想で成功した動きが実機で失敗することがあります。この差を埋める工程をSim2Real(=仮想から実機への移行)と呼び、仮想空間で照明や摩擦をわざとばらつかせて学ばせたうえで、実機で集めたデータで仕上げます。
参照元:内閣官房「各分野別のAIロボティクス実装ロードマップ」(2026年8月一部変更)
日本のフィジカルAIの動向|政策と日本企業・団体の取り組み
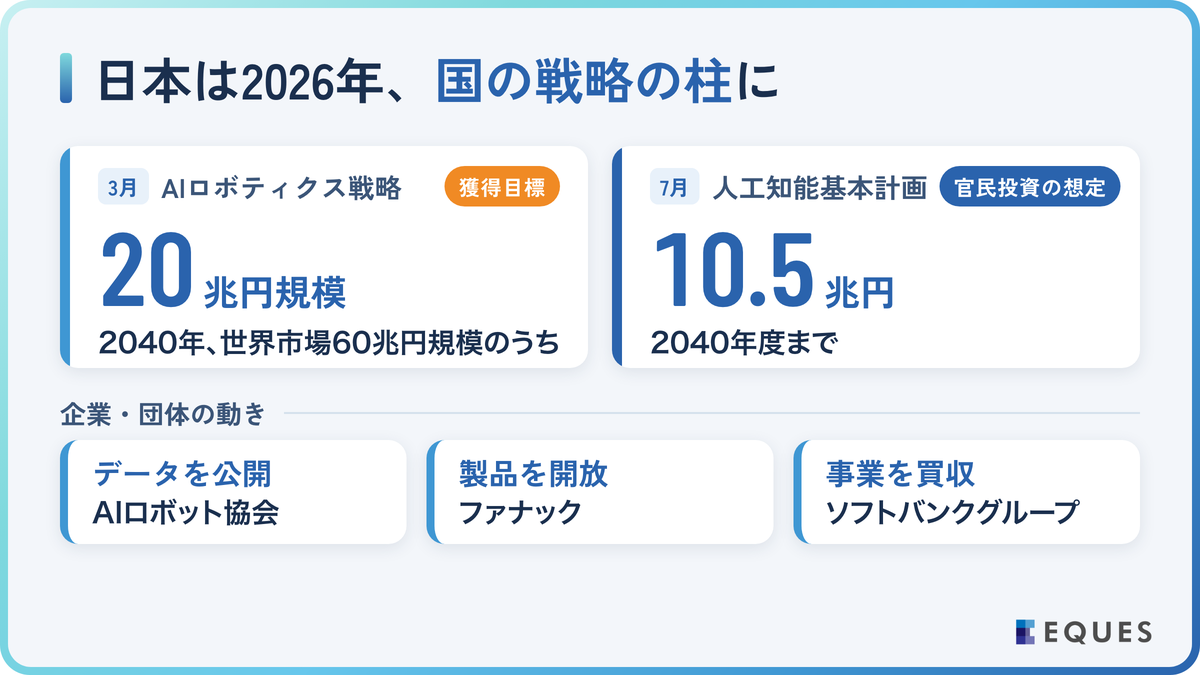
日本は2026年、フィジカルAIを国の戦略の柱に据えました。背景には、人口減少による人手不足があります。
| 時期 | 資料 | 内容 |
|---|---|---|
| 2026年3月(5月・8月一部変更) | AIロボティクス戦略(内閣官房) | 2040年に多用途ロボットの世界市場60兆円規模のうち20兆円規模を獲得し、AIロボット1,000万台規模を国内導入 |
| 2026年6月 | マルチモーダル基盤モデル開発事業(NEDO) | フィジカルAIを見据えた基盤モデルの開発先を決定 |
| 2026年7月 | 人工知能基本計画(改定・閣議決定) | フィジカルAIを重点とし、AIロボット中心に2040年度までの官民投資10.5兆円を想定 |
政策の要点は、進める順番を入れ替えたことです。技術開発と実証を先に進める従来のやり方では期待したほど普及しなかったとして、AIロボティクス戦略は現場への導入を先行させてデータを集め、AIを改善して他の分野へ広げる循環を回す方針に転じました。現場のデータは現場でロボットを動かさない限り集まらないため、導入そのものをデータ集めの起点にする考え方です。
現場の企業から見ると、自社の現場がデータを生む場として期待されているということです。戦略は実証の段階で「データ収集・評価・モデル開発を念頭に置いた導入支援」を講じるとし、ロボットメーカーと導入企業が組んで、導入現場に近い環境で実機データを集めることも想定しています。
どの作業から広がりそうかも見えてきます。戦略は製造業や物流、介護など18分野ごとに実装ロードマップを定め、国の導入支援はまず分野をまたぐ8つの共通タスクを中心に進めます。点検と搬送(それぞれ屋内・屋外)、清掃、入出荷・パレタイズ、ハンドリング、溶接・塗装・加工で、工場なら設備の巡回点検や工程間の部品の運搬が当たります。
短期の対象がこうした作業なのは、「見廻る」「モノを動かす」のような、今の技術で実現しやすい動作が中心だからです。溶接・塗装も、複雑でない環境なら導入が始まっている対象です。製造業のロードマップは溶接について、立ち上げ時の教示や治具調整の手間を課題に挙げ、教示なしで経路を自動生成・補正する技術を求めています。冒頭で見た「動きを一つずつ教える手間」を減らすことが、短期の狙いの一つです。
AIロボットが実現しつつある作業も、ロードマップでは掴む・離すまでで済むものが大半とされ、組み立てのように指先の器用さが要る「指作業」は、2030年頃以降の課題と位置づけられています。
自社の作業がこの8つに当たるなら、支援策や標準化が先に進む領域にいます。作業の手順と現場の条件(物の置き方のばらつき、照明、通路の幅など)を書き出し、作業の映像や稼働記録を残し始めておくと、支援策が出たときにすぐ検討できます。
AIロボット協会(AIRoA):動作データとロボット基盤モデルを一般公開
AIロボット協会(AIRoA)は2026年7月末、経産省とNEDOの事業「GENIAC」で集めた動作データ(約5,000時間・68種類の作業)と、そのデータで米国のPhysical Intelligence社が公開したVLA(π0.5)を追加学習したモデルを一般公開しました。
戦略は、同協会の国産ロボット基盤モデルのベータ版を2027年6月頃を目途に公開するとしています。公開モデルを出発点に自社の作業データで追加学習すれば、一から記録するより少ないデータで試せる可能性があります。誰もが同じデータとモデルを使えるようになるほど、差は各社の現場データと、任せる作業の切り出し方でつくと考えられます。
ファナック:NVIDIAと協業し、産業用ロボットをAI開発に開く
ファナックは、自社のロボットシミュレーションソフトをNVIDIAの基盤と連携させ、工場のデジタルツインの中でロボットを学習・検証できるようにしました。ロボット開発で広く使われる基盤ソフト「ROS 2」向けの公式ドライバも公開しています。
ロボットを仮想空間に再現して試せるうえ、ROS 2で実機にもつなげるため、外部で作ったAIを実機に載せる手間が減ります。
ソフトバンクグループ:ABBのロボティクス事業の買収を決定
ソフトバンクグループは2025年10月、ABBのロボティクス事業を総額53.75億米ドル(約8,187億円)で買収する契約を結びました(発表時点では、規制当局の承認を条件に2026年半ば〜後半に完了する見込み)。孫正義氏は同グループの次のフロンティアを「フィジカルAI」としています。
日本のロボット産業は産業用ロボット市場で約7割のシェアを持ちますが、米中では自動車や半導体などの異業種が、大きな資本で参入しています(AIロボティクス戦略)。ファナックが自社のロボットを外部のAI開発に開き、ソフトバンクグループがロボット事業を取り込むのは、競争の軸がロボット単体の性能から、AIを含めた全体へ移りつつあることへの対応といえます。
参照元:内閣官房「AIロボティクス戦略」(2026年3月決定、5月・8月一部変更)、同「各分野別のAIロボティクス実装ロードマップ」(2026年8月一部変更)、同「AIロボティクス戦略に基づく主要政策パッケージ」(2026年5月)/内閣府「人工知能基本計画」(2026年7月)/NEDO「マルチモーダル基盤モデル開発事業 実施体制の決定」(2026年6月)/AIロボット協会「ロボット動作データセットおよびロボット基盤モデルを一般公開」(2026年8月)/FANUC America「FANUC Accelerates Physical AI in Industrial Robotics」(2026年3月)/ソフトバンクグループ「ABB Ltdのロボティクス事業の買収に関するお知らせ」(2025年10月)
フィジカルAIの課題と、自社との関わりを見極める視点
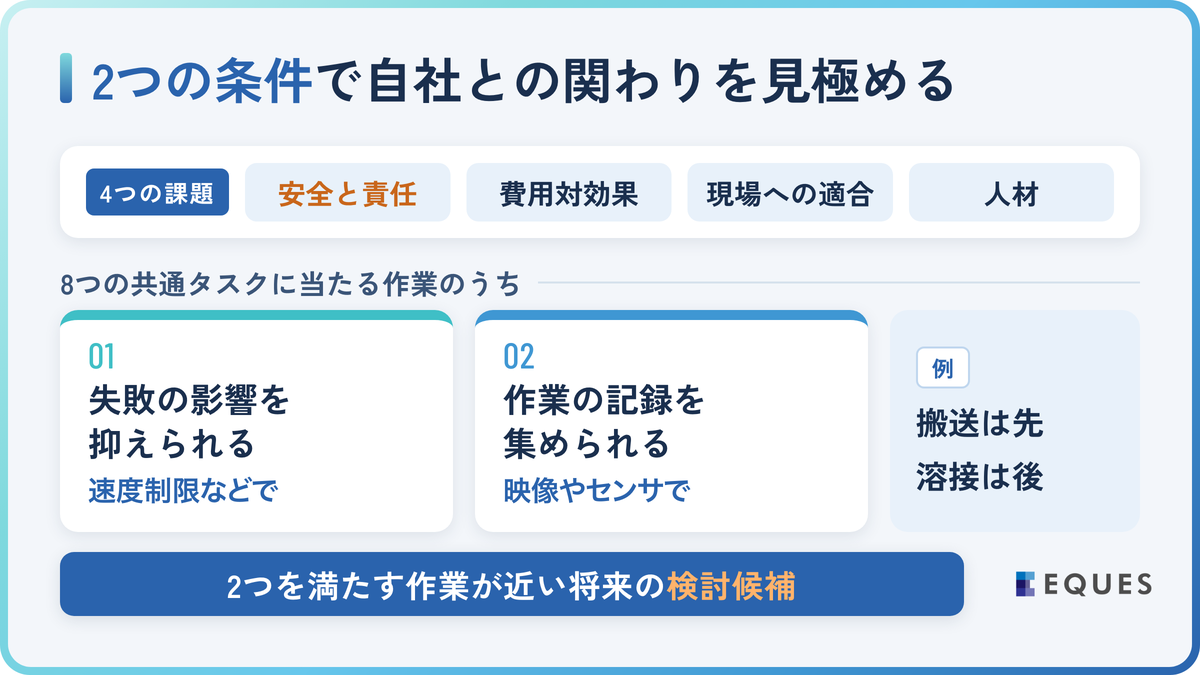
AIロボティクス戦略が分野ごとに挙げる課題を、製造業の目線でまとめると、安全と責任、費用対効果、現場への適合、人材の4点になります。
- 安全と責任:事故時の責任分担や安全性の認証が決まらないと、負担を見積もれず投資を決めにくくなります。
- 費用対効果:検証の試行や保守まで含めて費用を見積もらないと、本番で想定外の費用が膨らみます。
- 現場への適合:現場ごとの手順や設備に合わせないと、実証の場では動いても本番で止まり、手直しがかさみます。
- 人材:AIとロボットの両方が分かる人がいないと、不具合の原因を切り分けられず、改善が進みません。
安全と責任が決まりにくいのは、判断がAIで状況ごとに変わるためです。固定動作を前提にした従来の安全確認に収まらず、事故の原因がAIか機体か現場の設定かも切り分けにくいので、責任の分担も決めにくくなります。
費用対効果が読みにくいのは、生成AIとの違いで見たとおり、実機で何度も試すまで結論が出ないためです。試験の費用が先にかかるので、検証の段階ごとに、続けるかどうかの基準を先に決めておきます。
導入企業から見た課題と打ち手は「フィジカルAI導入の課題5つと解決策|学習データ・安全性の壁」で解説しています。
自社との関わりは、2段階で見極めます。まず、自社の作業が8つの共通タスクに当たるかを確かめ、当たる作業について次の2つの条件を見ます。1つ目は速度制限などで失敗の影響を抑えられること、2つ目は作業の映像やセンサーの記録を集められることです。
この2つは、生成AIとの違いで見た「失敗の影響が大きい」「学習データが少ない」という難しさを、自社の側で下げられるかを確かめる条件です。2つを満たす作業が近い将来の検討候補になります。
たとえば搬送は、速度を落とせば接触の影響を抑えられ、経路の映像も残せるため、先に試しやすい作業です。溶接も単純な環境なら短期の対象ですが、不良品は元に戻せないため、搬送より検証を厚くしてから進めます。組み立てのような指作業は、前の節で見たとおり2030年頃以降の課題なので、後に回せます。
工程ごとの使いどころと事例は「フィジカルAIの製造業事例7選|工場・物流の使いどころと進め方」で紹介しています。
このように、検討の起点は作業とデータの見極めです。弊社は経済産業省の「廃炉・汚染水・処理水対策事業費補助金」に採択された遠隔作業ロボットの共同開発でデータ処理基盤を担い、AWSジャパンの「フィジカルAI開発支援プログラム」にも採択されています。
フィジカルAIが業務のどこに関わるかを相談したい段階では、チャットで相談できる「AI×DX寺子屋」をご利用ください。
参照元:内閣官房「AIロボティクス戦略」(2026年3月決定、5月・8月一部変更)/株式会社EQUES「経済産業省「廃炉・汚染水・処理水対策事業費補助金」に採択」(2026年7月)、「AWS ジャパン支援のもとフィジカルAI領域への挑戦を開始」(2026年3月)
フィジカルAIに関するよくある質問
機種によっては使えます。既存のアームにカメラと計算機を加え、外部のAIから動きを指示する方法です。ロボット開発用のソフトとつなぐ仕組みを公式に用意するメーカーも出ています。ただし、動きがAIで変わる分、安全対策の見直しは欠かせません。
必須ではありません。アーム型や移動型のロボット、自動運転車など、作業に合う形で実現できます。人型は人向けの設備を使える反面、構造が複雑です。
関係があります。多品種の作業では、新製品のたびにかかる教示や調整の手間が、ロボット化を見送る理由になってきました。製造業のロードマップも塗装でこの手間を課題に挙げており、教示を減らす技術はこうした作業ほど効きます。国は中小製造業向けの導入支援ネットワークも構築しています(AIロボティクス戦略)。
まとめ
フィジカルAIとは、センサーで周りの状況をとらえ、AIが判断してロボットなどの機械を動かすAIです。
- 教えた動きを繰り返す従来のロボットと違い、「見えたものに対してどう動くか」をデータやシミュレーションから学ぶ
- 判断役に生成AIの技術も使われるが、出力が動作になるため、データ集めと実機での検証に時間がかかる
- 日本は現場への導入を先行させてデータを集める方針で、点検や搬送など8つの共通タスクから支援が進む
自社との関わりが見えない段階でも、お気軽にご相談ください。最後までお読みいただき、ありがとうございました。
フィジカルAIが自社に関わるか、相談しながら整理しませんか
AI×DX寺子屋なら、東大生・東大出身者が7割を占めるEQUESのメンバーにチャットで相談できます。初回のオンライン相談は無料です。