記事の要約
- フィジカルAIとは、カメラなどで対象をとらえ、つかむ位置や動きをAIがその場で判断してロボットを動かす技術で、従来の自動化が苦手なばらつきの大きい作業に向きます。
- 製造業の事例7件は、形の違う部品や混載の通い箱、形が毎回変わるワイヤーハーネスなどをその場の判断で扱う取り組みで、本番で稼働する2件はその場で測って計算する型です。
- 最初のPoC(=本番導入の前に小さく行う技術検証)は、ばらつきが大きく止まっても波及しにくい工程を1つ選び、AIに任せる動作と合否を決める指標を先に定めます。
「部品の形がそろわず、ロボット化できない」「形の違う箱の荷下ろしが、今も人手頼み」
フィジカルAIの製造業事例は、2025年以降、工場の工程と物流の両方で公表が続いています。ただ、自社のどの工程に当てはまるかを見極めるには、成果の数字だけでなく、ロボットが現場で何をしていて、従来のロボットでは何が難しかったのかまで知る必要があります。
本記事では、公式発表で確かめた製造業の事例7件をこの観点で掘り下げて紹介し、工程の選び方とPoCの範囲の決め方を示します。製造業のAI開発や廃炉向けフィジカルAIロボットの共同開発に取り組む、東京大学松尾研発のAIスタートアップとして弊社が解説します。
読み終えるころには、自社に近い事例と、PoCで確かめる範囲が見えるはずです。
目次
フィジカルAIと従来の工場の自動化の違い
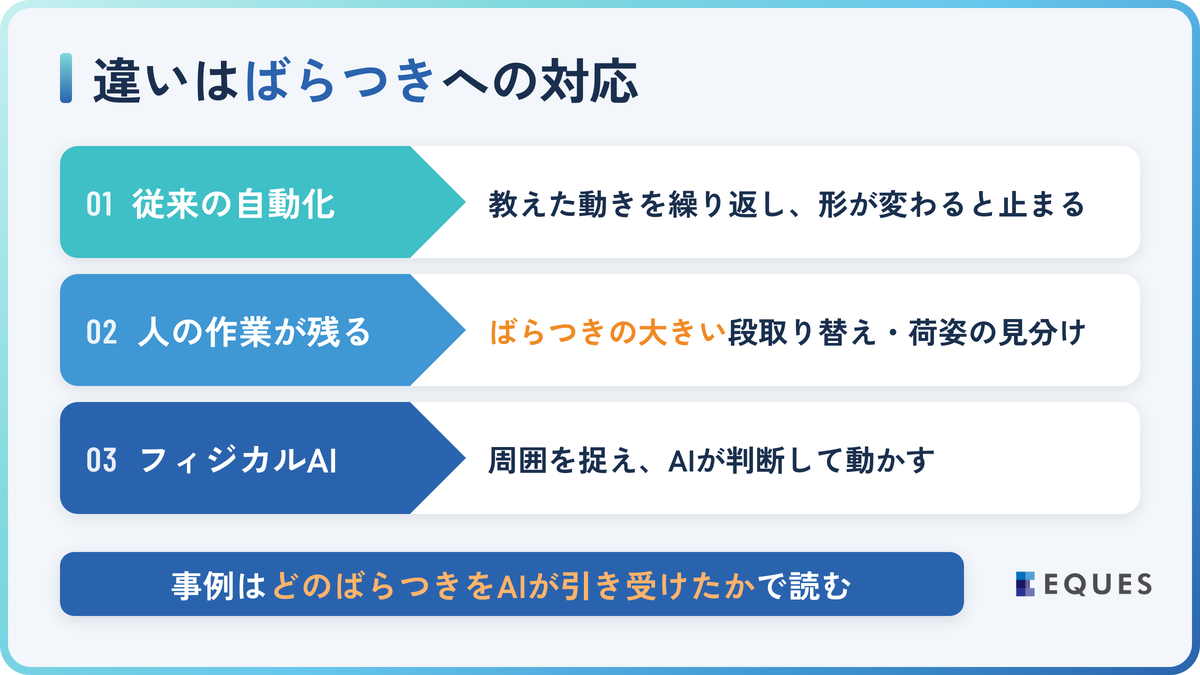
フィジカルAIとは、カメラや力のセンサーで周囲をとらえ、AIが次の動きを判断して、ロボットなどの機械を動かす技術のことです。従来の工場の自動化との違いは、動き方を人が教えるか、ロボットがその場で決めるかにあります。
従来の産業用ロボットは、人が教えた(ティーチングした)位置と動きを正確に繰り返します。その動きが通用するように、治具やコンベヤで部品の位置と向きをそろえてきました。カメラで位置を測って動きを補正するロボットも、登録した部品と決まった手順が前提です。
そのため、部品の形が品目ごとに違う、届く箱の大きさや積み方がそろわないといった工程では、ロボットが止まるか、人が手で直すことになります。変化のたびに設備を作り直したり教え直したりするのは割に合わず、ばらつきの大きい工程ほど人の作業が残ってきました。段取り替えや、形のそろわない箱の荷下ろしが典型です。
フィジカルAIが新しいのは、登録していない形や、毎回変わる形の物も扱える点です。対象をその場で見て、どこをつかみ、どう腕を動かすかをそのたびに決めます。このやり方には、大きく2つの型があります。
1つ目は、カメラで対象の形をその場で測り、つかむ位置と腕の動く経路を計算する型です。後で紹介する事例5・6のMujinのロボットがこれにあたります。
2つ目は、人の操作やロボットの動作のデータを集めてAIモデルに学ばせ、見えた状態からつかみ方を判断させる型で、事例1・2・4がこれにあたります。
7件では、本番で稼働している2件(事例5・6)がどちらも1つ目の型で、2つ目の型の事例はまだ実証や訓練の段階です。形を測れば扱える箱や部品の作業なら1つ目の型で本番に近づけやすく、柔らかい物の扱いや手順の判断まで任せたい作業は、2つ目の型を実証から始めることになります。
事例を読むときは、ロボットの種類より、どのばらつきをAIが引き受けたかに注目すると、自社の工程に当てはめやすくなります。定義や生成AIとの違い、仕組みは「フィジカルAIとは?仕組み・生成AIとの違い・日本の動向2026」で解説しています。
フィジカルAIの製造業事例7選|製造工程と工場内の物流
ここでは製造業の事例を、製造工程、メーカーの工場内の物流の順に紹介します。各事例では、どんな作業か、従来は何が難しかったか、何ができるようになったか、どの段階かを順に見ていきます。
7件は導入の段階もさまざまです。本番で稼働しているのは三五と松田電機工業所の2件で、BMWは量産ラインでの試験導入を、ソフトバンクと安川電機、Siemensは実証を終えています。日立製作所とファナックは実証を始める段階、現代自動車グループの工場はロボットの訓練の段階です。
1. 日立製作所×ファナック:自社工場で部品のピッキングと段取り替えを実証へ
日立製作所とファナックは2026年9月、フィジカルAIの共同事業化で提携し、日立の茨城地区の工場で形状の異なる部品のピッキングや、生産する品目を変えるときの段取り替えを実証します。どちらも、品目によって部品の形や扱い方が変わる作業です。
両社は、従来の設備が決まった条件で同じ作業を繰り返すことを前提にしていると説明しています。条件や部品の違いに合わせた判断が要るピッキングや段取り替えはその前提に収まらず、今も人の手に大きく頼っています。
そこで両社は、日立のAIとファナックの産業用ロボットを組み合わせ、AIが多様なデータからその現場ならではのルールを学び続ける形をとります。実証では認識精度、ロボットの動作、タクトタイム、品質面の効果を確かめながら改善し、2027年度からの顧客展開を目指します。段取り替えでロボットが具体的に何を担うかは、まだ公表されていません。
2. ソフトバンク×安川電機:形が毎回変わるワイヤーハーネスの収納を実証
ソフトバンクと安川電機は2026年7月、製造現場を想定した技術実証(実施場所は非公表)で、形と配置が毎回変わるワイヤーハーネスを箱に収納する作業をロボットに行わせました。
ひもや布のように柔らかい物は、たわみや絡まり、折れ曲がりが起き、つかむべき位置も毎回ずれます。形と置き場所が前もって決まっていることを前提にした従来のロボット制御では、安定して扱えませんでした。
そこで両社は、ロボットの動作データやセンサー情報をクラウドに集めてAIモデルを学習させ、ハーネスの状態の見分けやつかむ位置の判断に使いました。従来の制御で安定して動かせる動作はそのまま残し、AIを一つの機能として既存のロボットシステムに組み込む構成で、柔らかい物を安定して扱えることを確かめています。
3. BMW×Figure:人型ロボットが10か月で3万台超のX3の生産を支援
BMWグループの米国工場では、人型ロボット「Figure 02」が、溶接工程に向けて板金部品を差し込む作業を担いました。量産ラインでのパイロット(試験導入)として同じ作業を続け、10か月で3万台超のX3の生産を支えました(BMW、2026年6月発表)。
作業の中身は、棚や箱から板金部品を取り出して溶接用の治具に置くもので、置いた部品は6軸の産業用ロボットが溶接してメインラインへ送ります。Figure社の発表では、1サイクルで3つの部品を置き、その時間は37秒以内が要件でした。位置の誤差は5ミリ以内に収める必要があり、1シフトあたりの成功率は99%超を目標にしていました。
なぜ人型を選んだのかは、BMWもFigure社も明らかにしていません。後継機「Figure 03」は、物流の工程で部品を拾い上げ、組立の順に台車へ並べる作業を始める予定です(時期は未公表)。
BMWは、Figure 03が稼働率を高めるためのワイヤレス充電を備えると説明しています。電池で動く人型ロボットでは、充電のために止まる時間が、そのまま稼働率に響くためです。
4. 現代自動車グループ×Boston Dynamics:人型ロボットに工場で部品の順立てを訓練
Boston Dynamicsは2026年9月、現代自動車グループの米国工場に、人型ロボット「Atlas」の訓練拠点を開設しました。実際の工場環境で、自動車部品の工場内物流と、組立の順に並べる順立てを訓練しており、2030年までに部品の組立へ用途を広げる計画です。
順立てとは、組立ラインを流れてくる車の順番に合わせて、使う部品をあらかじめ並べておく作業です。形も大きさも入れ物も違う部品を、人が取り出す前提で置かれた棚から1つずつ取り出すため、部品ごとにつかみ方や腕の差し入れ方を変える必要があり、ロボットには難しい動作です。
発表では、トレーナーがAtlasを遠隔操作する様子が紹介されており、2027年にはデータ収集の規模を広げて訓練を続けるため、既存の顧客とも協議しています。
5. 三五×Mujin:工場内に製品倉庫を新設し、荷役作業の工数を67%削減
自動車部品メーカーの三五は、完成品をいったん工場の外の倉庫で保管し、出荷のときに工場へ運び戻していたため、トラックの往復と、通い箱の積み下ろしに手間がかかっていました。ただ、通い箱は種類が多く形も複雑で、決めた位置をつかむ教え込み型のロボットでは自動化が極めて難しかったと、Mujinは説明しています。
三五は福田工場に製品倉庫を新設し、Mujinの知能ロボットとAGVで搬送からピッキングまでを自動化しました(2025年6月公表)。通い箱を降ろすロボット2台は、3Dビジョン(=物の形を立体的に測るカメラ)で箱をとらえるため、箱ごとに動きを教え込む必要がありません。ハンドもつかみ方を自動で調整する独自のもので、50種類以上の通い箱に対応します。
このロボットとAGV18台を倉庫制御システムでまとめて動かし、物流全体を見直した結果、荷役作業の工数は67%減りました。ただし、ロボットによる分の内訳は公表されていません。外部倉庫と工場を結ぶトラックが年間2,080便減ったのは、保管場所を工場の中に移した効果です。
6. 松田電機工業所×Mujin:通い箱の荷下ろしを自動化し、担当を3人から0人に
自動車用スイッチを主に作る松田電機工業所は、Mujinのロボット2台で、入荷と完成品の入庫で行う通い箱の荷下ろしを自動化しました(2026年9月公表)。パレットに積まれた通い箱を、1箱ずつ降ろす作業です。
通い箱は大きさも形も積み方もそろわない混載で、使い込んで変形した箱も混じります。つかめる縁も限られ、箱ごとにつかむ位置と動きを決める必要があるため、従来のティーチング方式では自動化が難しく、重い箱を人が降ろしていました。
導入したロボットは、上部の3Dビジョンでパレットを測り、箱の位置と形、つかめる縁を見分けたうえで、つかむ位置と腕の動きをその都度決めます。ハンドは箱の大きさに合わせて爪の幅を自動で変えるため、付け替えずに複数の規格の箱を扱えます。その結果、対象工程の作業人員は3人から0人になりました。
7. Siemens×Humanoid:2週間の現地試験で、人型ロボットが通い箱搬送の目標値を達成
Siemensのエルランゲンの電子機器工場では、Humanoid社の車輪で動く人型ロボット「HMND 01」が、積み重ねた通い箱をコンベヤへ移す作業を現地で2週間試しました(2026年1月公表)。保管用に積まれた通い箱を自律的に1つずつ取り、コンベヤまで運んで、作業者が受け取る所定の位置に置く作業です。
この現地試験は、繰り返しの多い物流作業を人型ロボットが担えるかを確かめるPoCの第2段階で、第1段階ではHumanoid社の社内で開発と実演を済ませていました。
目標値は、毎時60回の搬送、2種類の大きさの箱への対応、30分を超える連続した自律稼働、8時間を超える稼働時間で、両社はこの4つの目標値をすべて達成しました。あわせて評価した、つかんで置く動作の成功率も、全体と自律の両方で90%を超えています。目標値を数字で並べておけば、2週間という短い試験でも、次に進むかを判断する材料がそろいます。
参照元:日立製作所・ファナック「日立とファナック、フィジカルAI実装の共同事業化に向けた戦略的パートナーシップを締結」(2026年9月)/ソフトバンク「ソフトバンクと安川電機、フィジカルAIの開発基盤として『AIデータセンターGPUクラウド』を活用し、柔軟物体ハンドリングシステムを実証」(2026年7月)/BMW Group「BMW Group advances the use of Physical AI in production with Figure 03 project in Spartanburg」(2026年6月)/Figure「F.02 Contributed to the Production of 30,000 Cars at BMW」(2025年11月)/Boston Dynamics「Boston Dynamics Opens Robotics Metaplant Application Center to Train Humanoid Robots for Manufacturing Tasks」(2026年9月)/Mujin「Mujin、次世代知能ロボット群とデジタルツイン技術で株式会社 三五様の工場物流をDXし、物流コスト削減に貢献」(2025年6月)/Mujin「中小製造業で初となる混載通い箱の仕分け工程を自動化」(2026年9月)/Humanoid「Humanoid and Siemens completed a proof of concept to test humanoid robots in industrial logistics」(2026年1月)
工程別に見るフィジカルAIの使いどころ|工場・物流の対応表
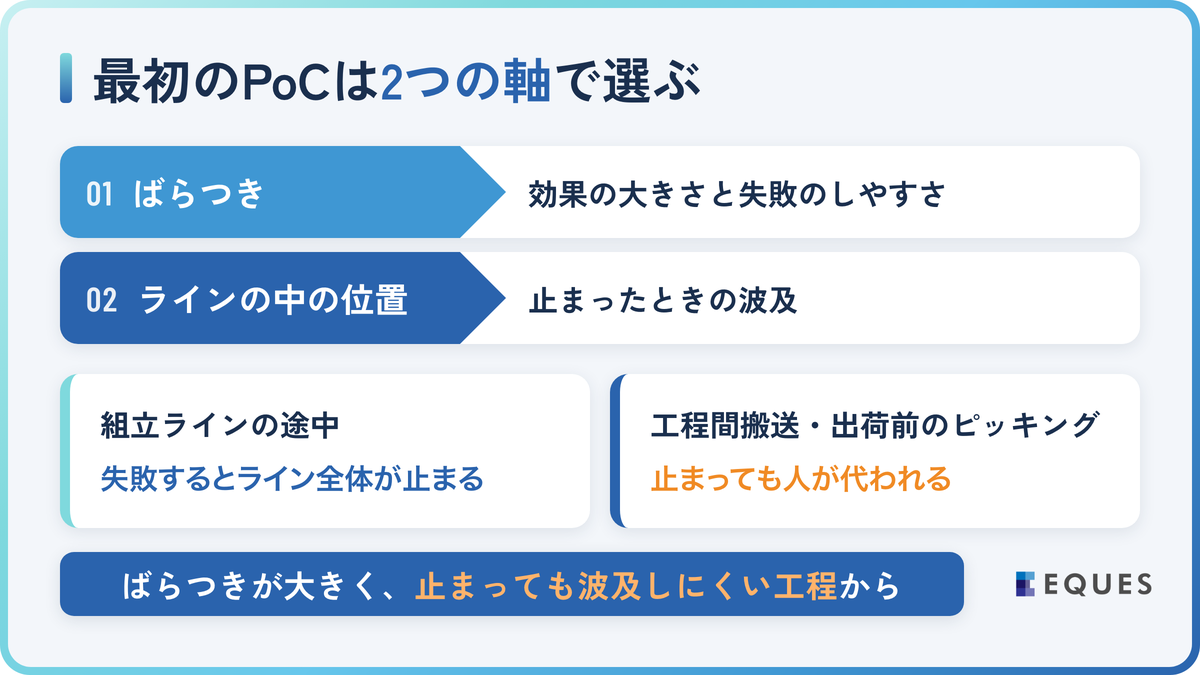
最初のPoCは、ばらつきが大きく人手に頼る工程のうち、止まっても前後に波及しにくい工程から選ぶのが堅実です。理由は、ばらつきとラインの中の位置という2つの軸にあります。
1つ目の軸である「ばらつき」は、効果の大きさと失敗のしやすさを同時に決めます。部品の形や箱の積み方がそろわない工程ほど人の作業が残っており、置き換えの効果は大きくなります。その一方で、AIが見分けや判断を誤る場面も増えます。
2つ目の軸である「ラインの中の位置」は、止まったときの波及を決めます。組立ラインの途中でAIが失敗するとタクトタイムが崩れ、ライン全体が止まるおそれがあります。仕掛品の置き場を挟む工程間搬送や出荷前のピッキングなら、ロボットが止まっても置き場の在庫でしのぎながら人が代われます。本番で稼働している事例5・6も、入荷・入庫や保管・出荷といった組立ラインの外側の工程です。
| 工程 | 事例で使われた型 | 向いている条件 | 準備すること | 該当する事例 |
|---|---|---|---|---|
| 部品のピッキング・段取り替え | 認識AI付きの産業用ロボット | 部品の形状が多い/品目の切り替えが多い | 現場の作業データを集め続ける仕組み | 日立製作所×ファナック |
| 収納(柔軟物) | 既存ロボットに足すAIの機能 | 形が毎回変わる物を扱う | 動作データの収集と学習用の計算環境 | ソフトバンク×安川電機 |
| 溶接前の部品投入 | 人型ロボット | 決まった部品を高い精度で置く | 置く位置の精度と時間の要件 | BMW×Figure |
| 工程間搬送・順立て | 人型ロボット | 人と同じ通路や棚を使う | 人と同じ通路での安全確認/稼働時間の目標値 | 現代自動車グループ×Boston Dynamics、Siemens×Humanoid |
| 入荷・入庫の荷下ろし | 3Dビジョン付きのロボット | 箱の大きさ・形・積み方が混在する | 扱う箱の種類と規格の洗い出し | 松田電機工業所×Mujin |
| 完成品の保管・出荷 | ロボットとAGVの統合制御 | 通い箱の種類が多い/保管を工場内に集約できる | 倉庫の配置と全体の制御 | 三五×Mujin |
| 外観検査 | (事例なし)固定カメラの画像AIを先に検討 | 物を動かさずに済む検査 | 良品と不良品の画像 | 該当なし |
フィジカルAI導入の進め方|PoCの範囲を決める5ステップ
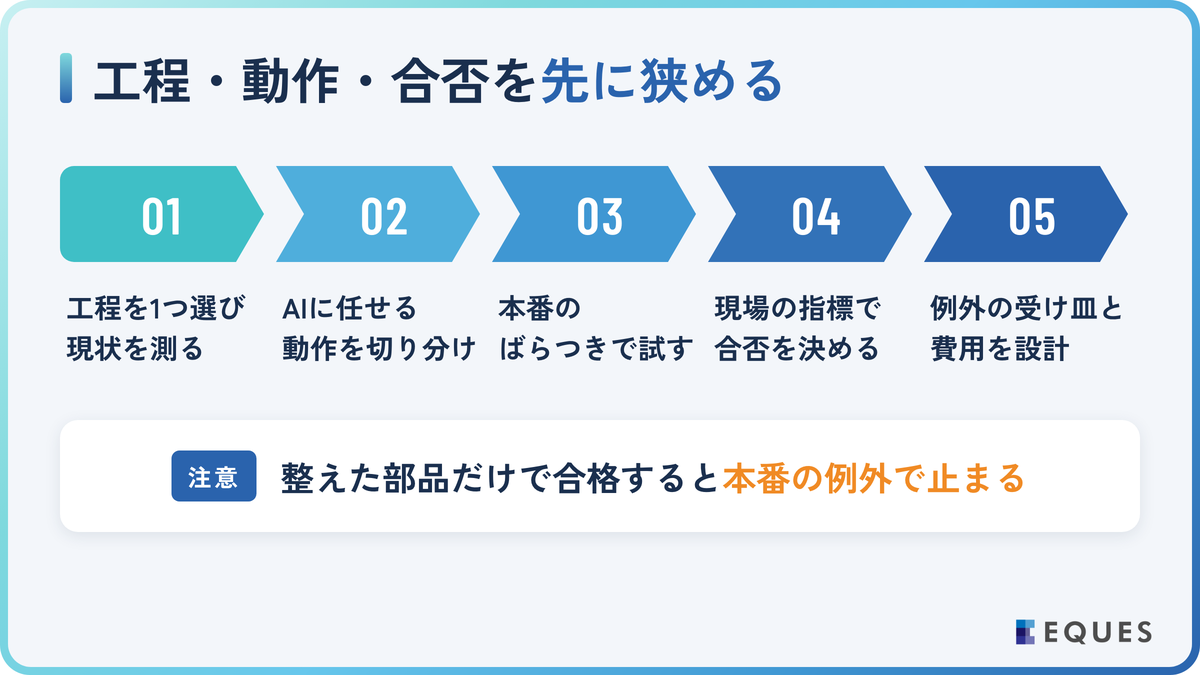
フィジカルAIのPoCは、対象の工程、AIに任せる動作、合否の条件を先に決めるほど、結果を本番の判断に使えます。
第1に、対象の工程を1つ選び、現状を測ります。作業時間、人数、品目の種類、例外が起きる頻度を記録し、PoCの結果と比べる基準にします。例外を種類ごとに数えておくと、AIが苦手な場面も予想できます。
第2に、AIに任せる動作を切り分けます。ソフトバンクと安川電機の実証のように、AIは判断が要る部分に使い、従来の制御で足りる動作は残します。作り直す必要のない動作まで検証に入れると、期間が膨らむためです。
第3に、本番のばらつきを含む条件で試します。日立製作所が自社工場を実証の場に選んだように、実際の品目や置き方で試験します。整えた部品だけで合格しても、本番の例外で止まってしまうからです。
本番の条件で試すことは、仮想空間で動作を学習させる場合にも欠かせません。仮想空間では、摩擦や物の変形、照明やセンサーのノイズなどを再現しきれず、実機では成功率が落ちることがあります(Sim-to-Realギャップ)。この壁と打ち手は「フィジカルAI導入の課題5つと解決策|学習データ・安全性の壁」で解説しています。
第4に、合格と撤退の条件を現場の指標で決めます。成功率、1個あたりの作業時間、人の介入回数、停止時間などです。目標値は、第1で測った現状をもとに、本番でその工程の人員計画が成り立つ水準から逆算して決めます。Siemensの試験のように数字で置けば、終わったときに「動いた」以上の判断ができます。
第5に、例外時の引き継ぎと本番の費用を設計します。扱えない物を人に渡す受け皿を決め、保守などの運用費も見積もります。これがないと例外のたびに作業が止まり、良い結果が出ても本番への投資を判断できません。
検証の観点は「PoC検証とは?目的と3つの観点・進め方・成功事例を解説」、自動化の費用や補助金は「製造業の自動化を成功に導く!AI導入のメリットと費用・補助金まで徹底解説」で解説しています。
製造業以外の過酷環境での開発例|廃炉向けのフィジカルAI
人が立ち入れない環境でもフィジカルAIの開発が進んでいます。弊社が参加する、高線量環境下での調査や作業の支援に向けた共同事業も、経済産業省の「廃炉・汚染水・処理水対策事業費補助金」に採択されました。
高線量の現場では、遠隔操作にも高度な技術と事前の準備が要ります。この事業では、周りを認識・判断して自律的に動くロボットで、熟練者の作業を支援・代替できるかを確かめます。ロボットシステムの統合開発と現場実証は、株式会社クフウシヤが担います。
弊社が担うのは、高線量の現場で調査や作業を安全かつ確実に進めるための、安全性と監査性を両立したデータ処理基盤です。監査性とは、ロボットが何を見て、どう判断し、どう動いたかを後から確かめられることで、人が近づけない現場ではこの記録がなければ作業結果を信頼できません。工場のPoCでも認識と動作の記録を残すと、停止や不良の原因を追えます。
こうした検証を工程1つから始めたい場合は、弊社のAI PoCサービス「ココロミ」が対象を絞った概念実証を支援します。
参照元:株式会社EQUES「経済産業省『廃炉・汚染水・処理水対策事業費補助金』に採択」(2026年7月)
フィジカルAIの製造業事例に関するよくある質問
対象を1工程に絞れば検討できます。事例6の松田電機工業所は中小製造業で、既存の物流の動線を大きく変えずに、通い箱の荷下ろしだけを自動化しました。既存のロボットにAIの機能を足す構成なら、投資を抑えて試せる場合もあります。
協働ロボットは、人に触れたら止まるなどの安全機能を備え、人と同じ空間で作業できるロボットです。フィジカルAIは、見て判断し動きを決める、ロボットの頭脳にあたる技術で、両者は組み合わせて使えます。
必須ではありません。本番で稼働している事例5・6も、通い箱を降ろす専用のロボットです。人型は、人の作業場所や台車、棚をそのまま使いたい工程に向き、決まった場所での作業ならアーム型のほうが速度や費用で有利な場合があります。
まとめ
フィジカルAIの製造業事例からは、ばらつきの大きい工程を1つ選び、AIに任せる動作を絞って確かめる進め方が見えてきます。
- 本番で稼働している2件はその場で測って計算する型で、動作のデータから学ぶ型はまだ実証や訓練の段階にある
- 最初の工程は、効果が見込める一方で、止まっても前後に波及しにくい工程から選ぶ
- PoCでは、AIに任せる動作、本番のばらつきを含む試験条件、現場の指標による合否、例外時の引き継ぎを先に決める
自社のどの工程から試すべきか迷われている段階でも、お気軽にご相談ください。最後までお読みいただき、ありがとうございました。
自社工程でフィジカルAIを小さく試しませんか
AI PoCサービス「ココロミ」が、現状分析から検証・評価、アクションプランの策定まで伴走します。まずは無料相談からどうぞ。