記事の要約
- フィジカルAI導入の課題とは、AIが現実の機械を動かすときに生じる壁のことで、学習データ・シミュレーション・安全性・コスト・人材の5つに分けると打ち手を選べます。
- ロボットの動作データは人が手本を見せて1回ずつ記録するため集めにくく、まず1つの作業に絞って失敗まで残します。シミュレーションで学んだ動きの合否は実機で決めます。
- 安全面では、柵などの措置の義務は導入企業にあり、柵なしの協働はリスクアセスメントに基づく措置やISO 10218適合で可能になります。AIの判断と安全機能は分けて設計します。
「デモでは動いたロボットが、自社のラインでは部品をつかみ損ねる」「柵を外して人の隣で動かせるのか、誰も判断できない」。
フィジカルAIの導入を検討し始めた製造・物流の現場で、よく聞く声です。「データが要る」「安全が大事」とは分かっていても、学習データがなぜ集めにくいのか、安全のルールが具体的に何を求めるのかが見えなければ、次の一手を決められません。
本記事では、フィジカルAIロボットの共同開発に参加する東京大学松尾研発のAIスタートアップとして、フィジカルAI導入の課題を5つに分け、壁になる仕組みと打ち手を、安全規制などの一次情報をもとに解説します。読み終えたときには、自社の壁と、最初に確かめることが見えているはずです。
目次
フィジカルAI導入の課題が生成AIと違う理由
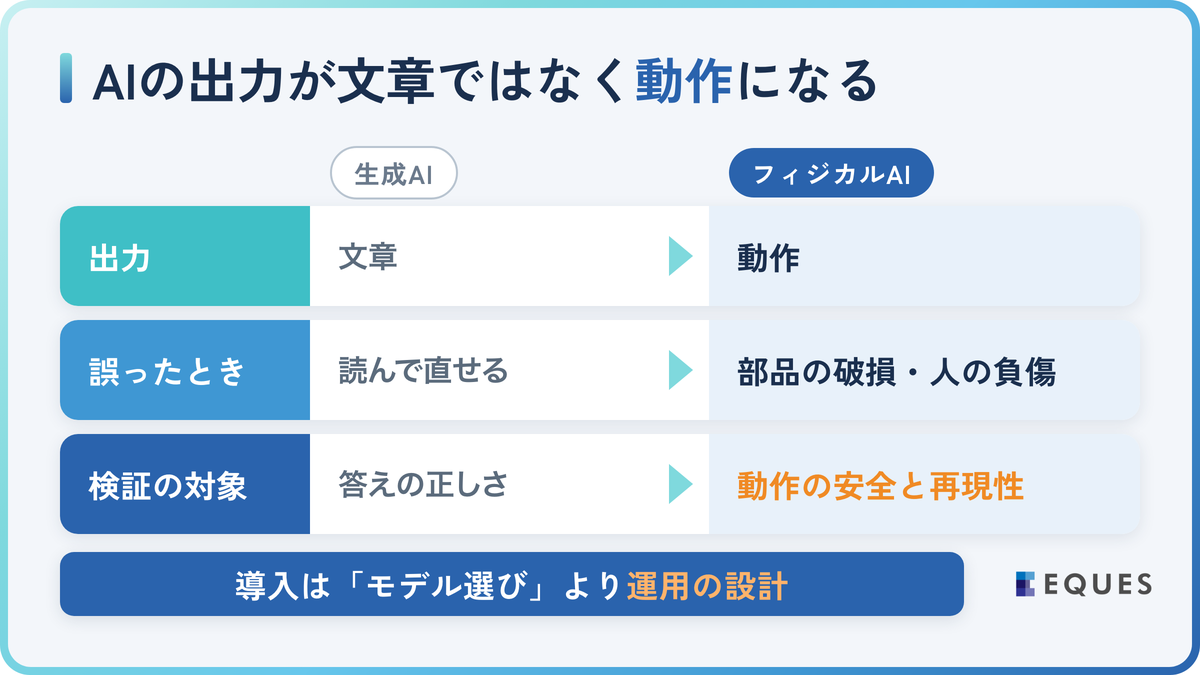
フィジカルAI導入の課題が生成AIと違うのは、AIの出力が文章ではなく、機械の動作になるからです。フィジカルAIとは、カメラやセンサーで周りの状況をとらえ、AIが次の動きを判断して、ロボットなどの機械を実際に動かすAIのことです。
生成AIの文章は、人が読んでから使うため、誤りがあっても使う前に直せます。一方、フィジカルAIの動作は人が確かめる前に実行され、つかみ損ねた部品は床に落ち、ぶつかった腕は設備や人を傷つけます。起きた動作は取り消せません。
このため、確かめる対象は「答えの正しさ」から「動作の安全と再現性」に広がります。何回に1回失敗し、そのとき何が起きるかまで調べることになり、生産技術や安全管理の担当者も加わります。確かめる項目と関係者が増えるぶん、本番に必要な費用と体制を説明しにくくなります。
実際、製造・物流などのCxO200人への調査では、回答した企業のうち本番稼働に至ったのは7.5%にとどまり、71.5%はまだ着手していません(ローランド・ベルガー)。理由にはROIが見通せないことや人材・ノウハウの不足が挙がっており、どちらもAIの性能を上げるだけでは解決しない問題です。
そこで導入は、どのモデルを選ぶかより先に、失敗したら誰が直すか、年間いくらかかるかといった運用の設計から進めるのが要点です。性能比べから入ると、PoC(=本番前に小さく試す検証)で動いても、稟議でこの2つを問われて答えられず、止まりやすいためです。
フィジカルAIの定義や仕組みは「フィジカルAIとは?仕組み・生成AIとの違い・日本の動向2026」で解説しています。
参照元:ローランド・ベルガー「日本企業がフィジカルAIをPoCで終わらせない4つの条件」(2026年8月)
フィジカルAI導入でつまずく5つの課題と解決策
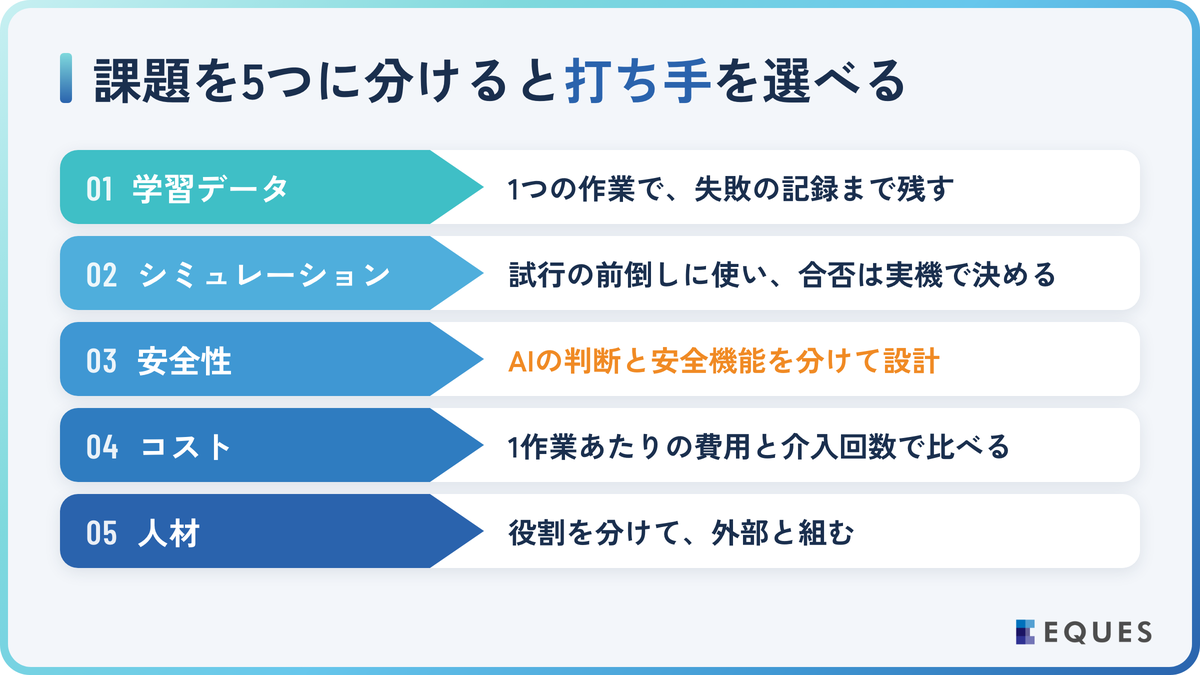
フィジカルAI導入の課題は、次の5つに分けると打ち手を選べます。壁ごとに原因も、手を打つ担当者も違うためです。
- 学習データ:デモでは動くのに、自社の部品だと失敗する
- シミュレーション:仮想空間での成功率が実機で再現しない
- 安全性:柵を外せるのか、誰も判断できない
- コスト:本番の見積もりが出せない
- 人材:AI・機械・現場をつなぐ人がいない
5つの壁は互いにつながっています。学習データが足りないほどシミュレーションに頼り、仮想と現実の差が残るほど安全の評価と例外対応がかさみ、その手間が費用の見通しを立てにくくします。データの取り方や安全の条件を決めるには、AI・機械・現場をまたいで判断できる人も要ります。
1. 学習データの不足
ロボットの動きを学ぶデータは、文章や画像のようにWebから大量には集められません。学習には主に、カメラに映った様子と、そのときロボットがどう動いたかを対にした記録を使います。AIはそこから「こう見えたら、こう動く」を覚えますが、こうした記録は、誰かが作業をやって見せない限り生まれません。
代表的には、人がロボットを遠隔操作して手本を見せ、1回ずつ記録します。人が手持ちのつかみ具で作業して手本を集める方法も研究されていますが(UMI)、どちらも人が作業する時間がかかります。AIロボット協会(AIRoA)は44台のロボットを遠隔操作し、「物をつかむ」「棚に置く」といった短い動作を積み重ねて約5,025時間分を集めるのに、10か月ほどかけました。
では、公開データで足りるでしょうか。他の場所、他のロボットで集めたデータには、自社の部品の形や材質、治具、照明の条件が入っていません。AIは記録にない条件では動きを再現しにくいため、デモで迷いなく部品をつかんだロボットが、自社のラインでは光沢のある金属部品をつかみ損ねる、といったことが起きます。
そこで、データを使い分けます。AIRoAの約5,025時間は、さまざまな作業をこなすロボット基盤モデル(=多くの作業の土台になるモデル)を育てるための量で、1社の現場では、こうした土台のモデルに自社の作業の少量のデータで追加学習させます。1つの作業なら必要な量はずっと少なく、研究室の条件ながら、10分ぶんの手本で電池の差し込みなどの細かい作業を80〜90%の成功率でこなした例もあります(ACT)。
打ち手は、全工程ではなく1つの作業に絞り、失敗の記録まで残すことです。AIRoAの公開版は成功した動作だけを収めており、自社の現場で失敗する条件は、自社で試して記録しない限り分かりません。失敗の記録は、AIの弱点を測る材料になるうえ、つかめたかどうかを見分けてやり直させる仕組みづくりにも使えます。
記録には照明や部品のロット、置き方も添えておくと、失敗が偏る条件が分かり、次に集めるデータを絞れます。最初は10分ぶん程度の手本で学習させて成功率を測り、届かなければ、失敗が残る条件に絞って手本を足していきます。
参照元:一般社団法人AIロボット協会「AIRoA MoMa 5k」(2026年7月)/AIロボティクスに関する関係府省連絡会議「AIロボティクス戦略」(2026年3月決定・5月一部変更)/Tony Z. Zhao ほか「Learning Fine-Grained Bimanual Manipulation with Low-Cost Hardware」(2023年4月)/Cheng Chi ほか「Universal Manipulation Interface」(2024年2月)
2. シミュレーションと現実の差
シミュレーションで学んだ動作は、現実でそのまま再現しないことがあります。シミュレーションとは、工場とロボットをコンピューターの中に再現し、仮想のロボットに作業を試させる方法です。実機を壊す心配がなく、同じ作業を何千回でも試せるため、集めにくい学習データを補う手段として使われています。
仮想でうまくいった動きが現実で崩れるのは、仮想空間の物理や見え方が現実の近似だからです。指先と部品の間の摩擦、袋やケーブルのように形が変わる物の動き、照明の当たり方、センサーの雑音は、いずれも現実より単純化されています。AIはこの単純化された世界の癖まで覚えてしまうため、仮想で成功したつかみ方が実機では滑る、といった差が生まれます。この差を、Sim2Realギャップと呼びます。
打ち手は、シミュレーションを、実機で試す前に失敗を重ねておく場として使い、合否は実機で決めることです。仮想空間では、照明や色、部品の置き方、摩擦をわざと大きくばらつかせて学ばせます。さまざまな条件で成功する動きを覚えさせておけば、現実の条件もそのばらつきの一つとして扱いやすくなるためです。
そのうえで、同じ作業を仮想と実機の両方で試し、成功率の差を測ります。差が小さければ仮想での試行を増やしてよく、大きければ実機の記録から崩れる条件を突き止め、摩擦や部品の重さなどを実測して仮想側に入れ直すか、実機のデータを足します。
3. 安全性の確保と責任の所在
人の近くでロボットを動かせるかは、国内では労働安全衛生規則が基準です。駆動用モーターの定格出力が80Wを超える産業用ロボットは(80W以下は告示で対象外)、人が接触して危険が生じるおそれがあれば、柵や囲いなどの措置が要ります(第150条の4)。工場のロボットが柵に囲まれているのは、この規定があるためです。
柵を外して人と同じ空間でロボットを動かす協働作業については、2013年12月の通達が、可能になる場合を2つ明確にしました。リスクアセスメントに基づく措置で危険のおそれが無くなったと評価できる場合と、国際安全規格ISO 10218に沿って設計・製造・設置された場合です。
リスクアセスメントで進める場合は、腕が当たったときの力と勢い、腕と周りの設備の間に人が挟まれて動けなくなるおそれ、腕の突起や鋭い部分に特に注意して、けがの重さと起こりやすさを見積もります。評価の結果は記録して保管します。
見積もりには目安もあります。挟まれについては、腕と周りの構造物の間隔を500mm以上とるか、挟まれても動力なしに人の力で外せるなら、危険のおそれが無いと判断できる一例です。力と勢いについては、ISOの技術仕様書TS 15066で人に危害を加えないとされる数値以下に、制御に頼らず構造の上で収まることが担保される場合が一例になります。
ISO 10218に沿う場合は、設計者・製造者・設置者が技術ファイル(=設計図や試験結果、リスクアセスメントの手順などをまとめた記録)と適合宣言書を作ることが条件です。通達が基準に挙げるのは2011年版で、2025年2月の改訂版だけで宣言された製品の扱いは書かれていません。調達時は宣言書の版を確かめ、2011年版に当たらなければ、リスクアセスメントに基づく措置で評価できるかを検討します。
責任の所在では、柵などの措置の義務は、契約にかかわらず事業者(導入企業)にあります。契約で決めるのは、技術ファイルと適合宣言書の作成分担です。設置者は設置の安全条件に責任を持つ者を指し、導入企業・設置業者・メーカーのいずれもなり得るため、分担は発注前に決めておきます。
AIで動くロボットに特有なのは、安全の評価の前提が変わり得ることです。教えた動きを繰り返す従来のロボットと違い、学習データやモデルを更新すると同じ場面での動き方が変わり得るため、導入時の評価が更新後も有効とは限りません。更新したときに誰が再評価するかも、発注時の契約で決めておきます。
打ち手は、AIの判断と、速度・力・作業範囲を制限する安全機能を分けて設計することです。どの部品をどう取りに行くかはAIが決めても、人が近づいたら減速し、決めた力や範囲を超えたら止める上限は、ロボットコントローラーの安全機能や人の接近を検知する安全レーザースキャナなど、AIとは別の仕組みが受け持ちます。AIの判断が変わっても上限は変わらないため、更新のたびに評価を作り直す範囲を減らせます。
制度面では、政府の「AIロボティクス戦略」(2026年)が、AIロボットの安全性認証制度の整備を掲げ、認証への対応を要件とするなど、導入支援策と連動させる方針を示しました。補助を使う導入では、この動きを追う必要があります。
参照元:厚生労働省「産業用ロボットと人との協働作業が可能となる安全基準を明確化しました」(2013年12月、掲載ページ)/労働省「労働安全衛生規則第三十六条第三十一号の規定に基づく厚生労働大臣が定める機械」(1983年6月告示第51号)/ISO「ISO 10218-1:2025」「ISO 10218-2:2025」(2025年2月)/AIロボティクスに関する関係府省連絡会議「AIロボティクス戦略」(2026年3月決定・5月一部変更)
4. 費用対効果の見えにくさ
フィジカルAIの費用は、ロボット本体より、現場への組み込みと運用で膨らみやすいのが特徴です。据え付けや治具、安全対策、データ収集、保守と、本体以外の費用が重なるうえ、AIが失敗したときに人が直しに行く手間は、運用に入るまで見えないためです。
介入の手間が隠れるのは、PoCでは技術者が付き添って、つかみ損ねや停止をその場で直してしまい、本番で作業者が対応する頻度が数として残りにくいからです。例えば、成功率98%と聞くと十分に見えますが、1日に1,000回つかむ作業で失敗のたびに人が直すなら、対応は1日20回です。仮に1回3分かかるとすれば、毎日1時間を人が受け持つ計算になります。
打ち手の1つ目は、比較の単位を1作業あたりの費用と人の介入回数にそろえることです。PoCの段階から介入の回数と1回あたりの対応時間を記録しておけば、稟議で問われる本番の人の手間を、いまの手作業の人件費と同じ物差しで比べられます。
2つ目は、横展開で下がる費用と下がらない費用を分けて試算することです。モデルやデータは2拠点目以降にも使い回せる部分がありますが、据え付けと安全の評価は設置場所ごとにかかるため、拠点を増やしても単純には安くなりません。
計算式の型は「AI導入の費用対効果の計算式・試算例|稟議を通す3つの要点」で解説しています。
5. AI・機械・現場をつなぐ人材の不足
フィジカルAIの導入には、AI、機械と制御、現場の工程という3つの領域の知識が同時に要ります。AIの担当はデータの集め方とモデルの評価を、機械と制御の担当はロボットや安全機能の設定を、現場の担当は作業の手順や良品の基準、起こりがちな例外を知っています。
3つを1人で兼ねる人はまれなため、判断は領域の境目で止まりがちです。例えば、AIの担当が「どんな失敗が起きやすいか」を知りたくても答えられるのは現場だけで、現場が「どこまで速く動かせるか」を知りたくても答えられるのは制御の担当です。その間に、データの取り方や安全の条件が決まらないまま時間が過ぎます。
社内で探そうにも、DXに取り組む企業の88.8%が推進人材の「質」の不足を感じており、現場の知見と基礎的なAI知識をあわせ持つ人材についても、回答企業の69.6%が「不足している」と答えています(IPA)。2つの領域を兼ねる人でさえ足りない以上、3つを兼ねる人はさらに見つけにくくなります。
打ち手は、3領域を兼ねる人を探すより、役割を分けて組むことです。現場の工程知識、安全の最終判断、データと受入基準(=本番に進む合格条件)は自社に残し、モデル開発やロボットの組み込みは外部と組みます。
そのうえで、境目の判断を受け持つ窓口役を自社に置きます。窓口役は3領域すべてに詳しくなくてよく、受入基準を共通の物差しにして、「この失敗の頻度なら許容できるか」「この速度で合格条件を満たせるか」を、現場や制御の担当、外部と突き合わせて決めます。判断の拠り所が決まっていれば、境目の問いが宙に浮かなくなります。
データと受入基準を手放さないのは、フィジカルAIの価値が、現場のばらつきや例外をどれだけ学習の材料にできるかにかかっているからです。ここを外部任せにすると、導入しても競争優位は自社に残りません(ローランド・ベルガー)。
AI人材の確保策は「AI人材とは?不足の実態と確保する3つの選択肢【2026年】」で整理しています。
参照元:独立行政法人情報処理推進機構「DX動向2026」(2026年7月)
フィジカルAI導入をPoCから限定運用・横展開へ進める3ステップ
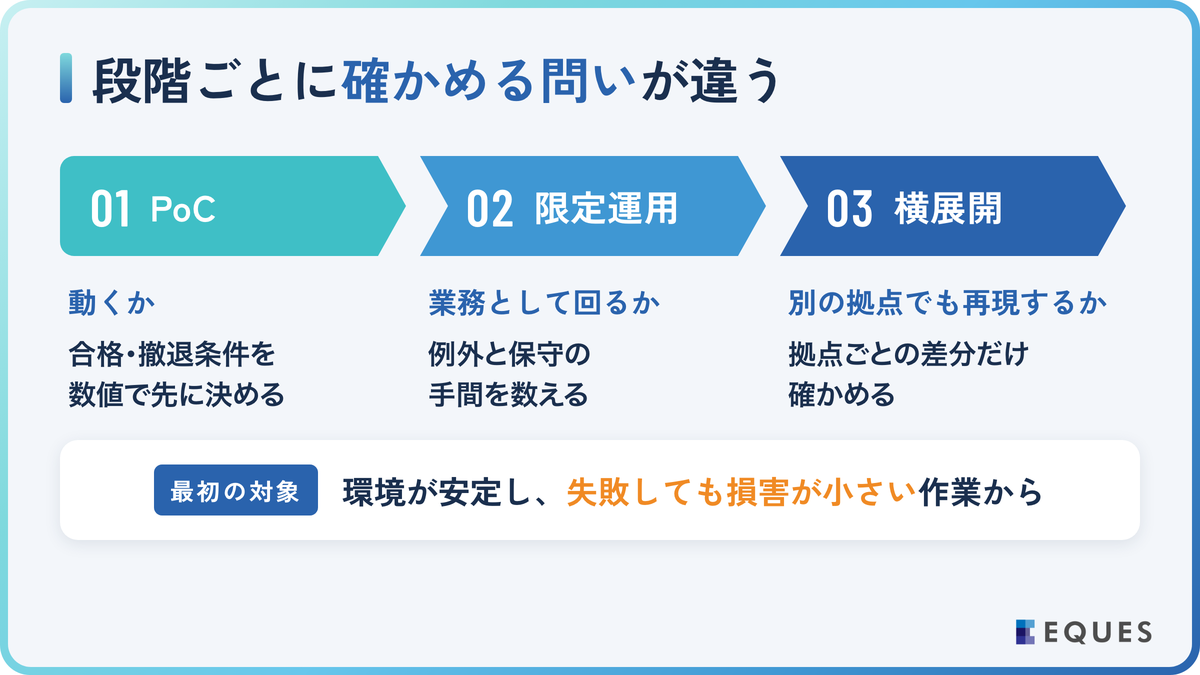
導入は、PoC・限定運用・横展開の3段階に分けて進めます。動くか、業務として回るか、場所が変わっても再現するかと、段階ごとに確かめる問いが違うためです。
最初の対象は、環境が安定し、失敗しても損害が小さい作業から選びます。環境が変わる作業ほど、集めるデータも起こりうる例外も増え、検証の手間と費用が膨らむためです。例えば、照明の変わらない屋内で、落としても壊れない部品を箱から取り出す作業は向いており、日差しで明るさが変わる搬入口や割れ物を扱う作業は後に回します。
工場や物流での使いどころと他社の事例は「フィジカルAIの製造業事例7選|工場・物流の使いどころと進め方」で紹介しています。
1. PoC:1作業での成立条件の確認
PoCでは1つの作業について、成功率、作業時間、人の介入回数、安全機能の作動回数を記録します。合格条件と撤退条件を数値で先に決めておくと、結果の良し悪しにかかわらず、次に進むかを判断できます。
合格ラインは、いまの手作業の手間から逆算します。例えば、人が1日8時間かけている作業で、投資を回収するには人の手間を7時間減らす必要があるなら、残せる人の対応は1日1時間です。1回の対応に3分かかるなら介入は1日20回までで、1日1,000回つかむ作業なら成功率98%以上が合格ラインになります(数字はいずれも仮の例)。
撤退条件も、「〇週間で合格ラインに届かなければ撤退する」のように書いておきます。条件を決めずに始めると、どんな結果にも「もう少し続ければ」と続ける理由が見つかり、PoCが延び続けるためです。
PoCを飛ばして設備投資を決めると、自社の環境でどこまで動くか分からないまま、ラインの改造に費用をかけることになります。PoC全般の失敗の型は「PoC失敗の事例5選|本番に進まない原因と防ぎ方【2026年】」で整理しています。
2. 限定運用:例外と保守の手間の把握
限定運用では、1ラインや1シフトに範囲を区切って実際の業務に組み込み、PoCでは見えない例外対応、段取り替え、保守の手間を数えます。部品のロットが替わって表面の色が変わった、夜勤で照明の当たり方が違った、といった例外は日々の業務で初めて表れ、その記録が次の学習データになります。
運用に入ったら、止まった回数、人が介入した回数、センサーの値が欠けた回数、復旧までの時間を記録し続けます。モデルを更新する前には、以前できた作業が崩れていないかを確かめる回帰試験の項目と、元のモデルに戻す条件を決めておきます。試す項目が決まっていて、安全機能がAIと分けてあれば、更新のたびに安全の評価を一からやり直さずに済みます。
限定運用を飛ばして全面導入すると、例外のたびにラインが止まり、現場がAIを信頼しなくなります。信頼を失うと性能を改善しても使われにくいため、範囲を絞って例外の頻度を先に把握します。
3. 横展開:拠点ごとの差分の検証
Listerが集めた国内のロボット・AI導入・実証事例595件(2026年7月時点)のうち、実運用に入った308件を見ても、複数拠点や全社規模に広がったのは35件と約1割です。1拠点で成果が出ても、広げる段階にもう一つの壁があることがうかがえます。
横展開では、2拠点目以降の照明や部品、レイアウトの違いを洗い出し、学習データと動作の試験は、差分に当たる部分だけ追加します。安全のリスクアセスメントは拠点ごとに行いますが、AIの検証を一からやり直さずに済むぶん費用を抑えられ、成功率が落ちそうな箇所も本稼働の前に見つけられます。
差分の確認を飛ばして1拠点の成果をそのまま当てはめると、1拠点目の条件で覚えた動きが2拠点目では通用せず、成功率が下がって投資計画の前提が崩れることがあります。
参照元:株式会社Lister「フィジカルAI導入・実証トレンドレポート2026を公開」(2026年7月)
フィジカルAI導入に関するよくある質問
まず、設備の稼働ログや検査画像、作業動画など既存の記録を棚卸しします。動作の学習に使えなくても、評価や失敗傾向の把握に使えます。公開データは用途を研究開発に限る規約もあるため、商用利用の可否を確かめます。
協働作業向けの製品でも、それだけで柵なしで使えるとは限りません。腕の先に付ける工具や運ぶ物、動く速さ、周りの設備との間隔まで含めた使い方全体で、危険のおそれが無くなったと評価できるかが問われるためです。ISO 10218に沿う場合も、設置まで規格どおりであることが条件です。
つまずきやすいのは、シミュレーションだけで合否を決める、合格と撤退の条件を先に決めない、人の介入の手間をPoCで数えない、の3つです。いずれもPoCの間は問題が見えにくく、費用をかけた後で表に出るため、PoCの段階で防ぎます。
まとめ
フィジカルAI導入の課題は、5つに分けると自社の壁と打ち手が見えてきます。要点は次のとおりです。
- 学習データは1つの作業に絞って失敗まで記録し、シミュレーションは実機の前に失敗を重ねる場として使って、合否は実機で決める
- 安全の措置義務は導入企業にあるため、AIの判断と安全機能を分けて設計し、規格の版と書類の分担を発注前に確かめる
- PoC・限定運用・横展開の3段階で進め、費用は1作業あたりの費用と人の介入回数で測る
弊社は、フィジカルAI導入の壁の切り分けと検証を支援するAI PoCサービス「ココロミ」と、チャットで気軽に相談できる「AI×DX寺子屋」を提供しています。また、経済産業省の補助事業に採択された過酷環境向けフィジカルAIロボットの共同開発では、安全性と監査性を両立したデータ処理基盤を担当しています。
どの壁が自社の制約か見極めたい段階でも、お気軽にご相談ください。最後までお読みいただき、ありがとうございました。
フィジカルAIのPoCを、合格条件から設計しませんか
AI PoCサービス「ココロミ」が、現状分析から検証・評価、アクションプランの策定まで伴走します。まずは無料相談からどうぞ。